Pracovisko tvoria dve pracovné stanice, pričom každá z nich pozostáva z trojice robotov. Každá stanica rozoznáva model auta , ktorý sa momentálne vo vnútri nachádza. Každý z robotov je osadený uťahovacím nástrojom a kamerou, ktorá ho navádza na spoj, podľa toho kde sa skrutka momentálne nachádza. Dopočítava odchýlky v rámci linky a robí korekcie dráh robota. Výsledné údaje ako sú uťahovacie momenty jednotlivých spojov, OK/NOK spoje, vrátane pozície posiela na server.
Kamery lokalizujú spoje a umožňujú robotom automaticky korigovať pohyby podľa reálnej polohy dielov.
Automatizované uťahovanie zabezpečuje opakovateľné výsledky a minimalizuje riziko chýb.
Roboty preberajú fyzicky náročné a opakujúce sa úlohy pri montáži náprav a tlmičov.
Stanice automaticky rozpoznávajú jednotlivé modely vozidiel bez potreby manuálneho nastavovania.
Každý spoj je zdokumentovaný vrátane utiahnutého momentu, výsledku kontroly a pozície.
Výrobné dáta sú automaticky prenášané na server pre ďalšiu analýzu a riadenie kvality.
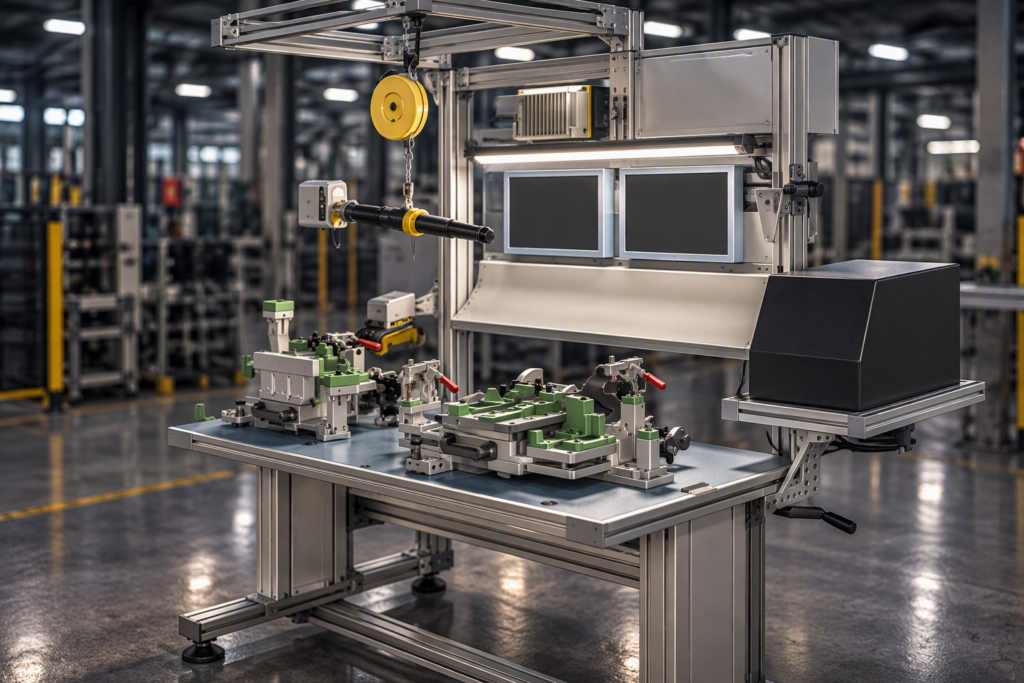
Pracovisko slúži na montáž 2 tŕnov pre fixáciu brzdových platničiek v strmeni, na čo sa používa elektrická uťahovačka, ktorá zaisťuje predpísaný moment utiahnutia.

Pracovisko obsahuje 2 montážne stoly, podvesné zariadenie a zdvíhací prípravok. Konštrukcia na ktorej je zavesená podvesná dráha je zvesená z nosnej konštrukcie pomocou oceľových lán.
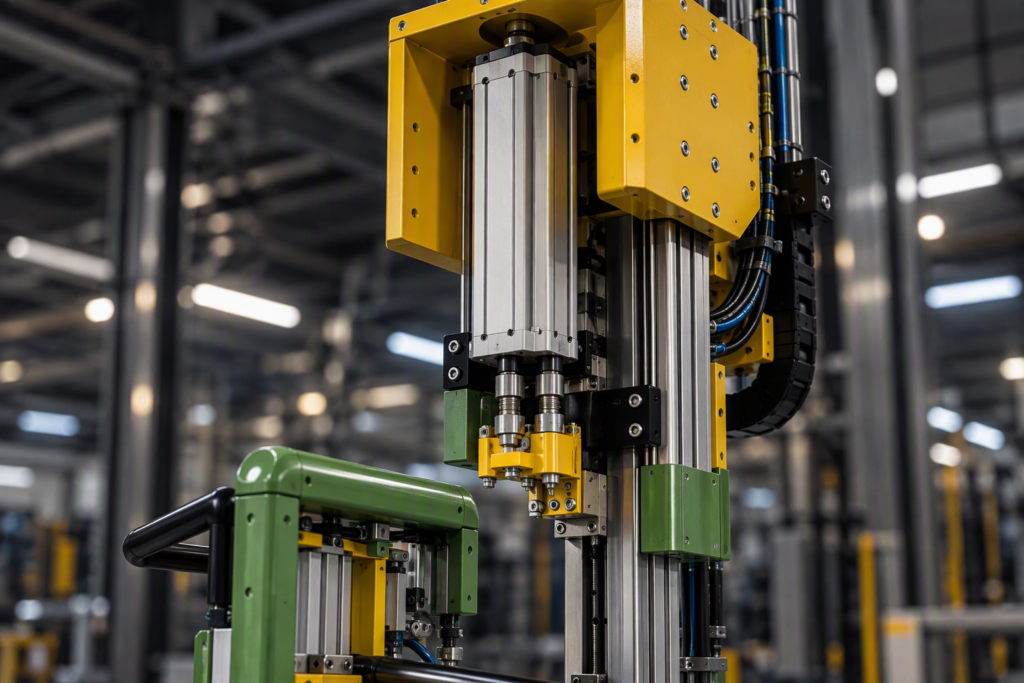
Manipulátory sú navrhnuté pre dvere všetkých druhov karosérií automobilov, ktoré sa v danom výrobnom závode vyrábajú.
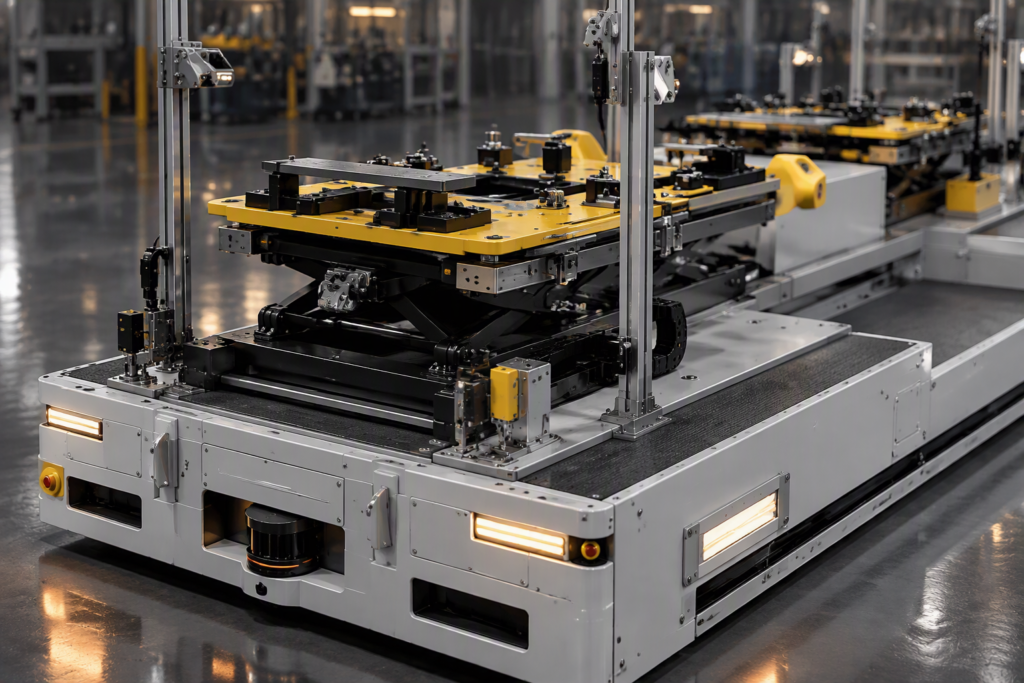
Hmotnosť zdvíhaného bremena môže byť až 1000 kg. Na AGV vozíku sa preváža predná náprava s motorom a prevodovkou, zadná náprava a v prípade pohonu 4x4 aj kardán s medzinápravovou spojkou.
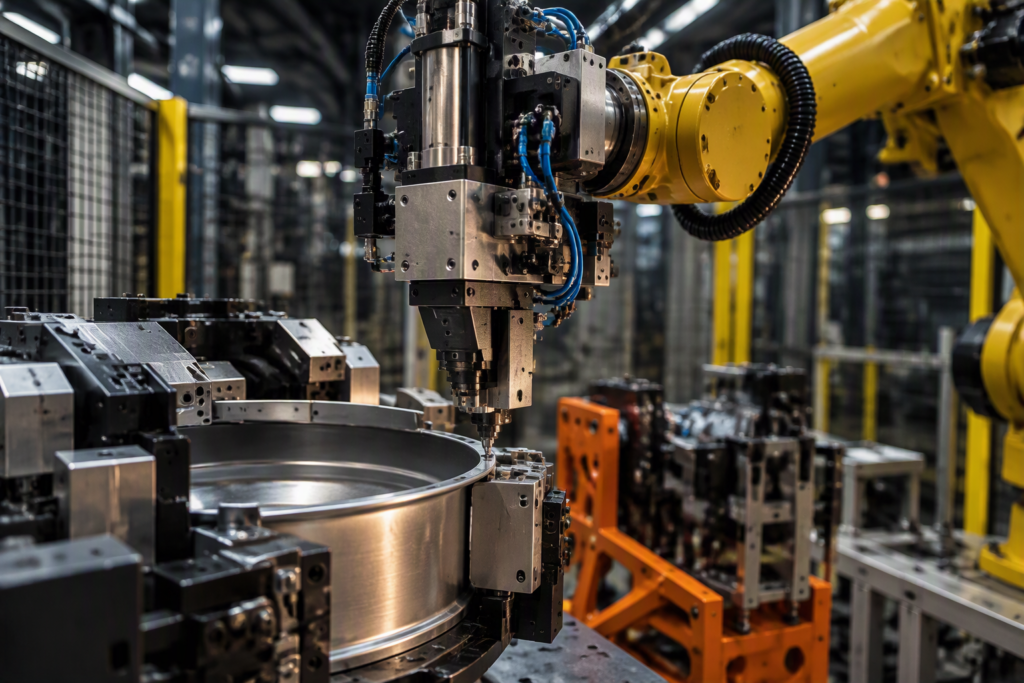
Základ pracoviska tvorí robot s clinchovacím nástrojom a primárny indexovací otočný stôl s možnosťou otáčania o 180֯, osadený dvoma sekundárnymi ramenami, pracujúcimi vo všetkých osiach.
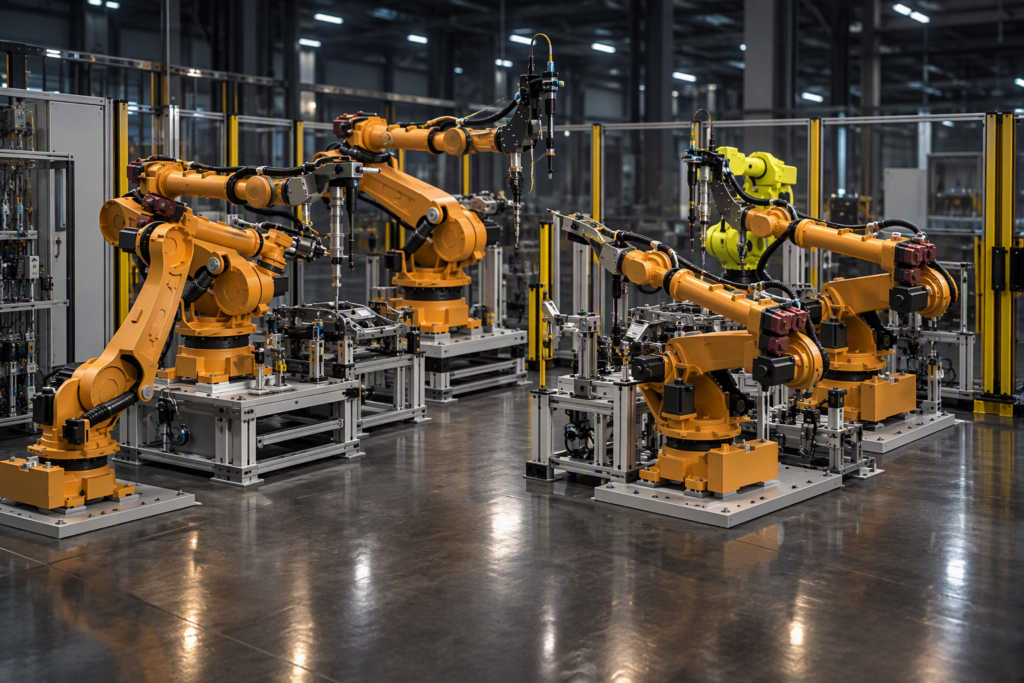
Pracovisko tvoria dve pracovné stanice, pričom každá z nich pozostáva z trojice robotov. Každá stanica rozoznáva model auta , ktorý sa momentálne vo vnútri nachádza. Každý z robotov je osadený uťahovacím nástrojom a kamerou, ktorá ho navádza na spoj, podľa toho kde sa skrutka momentálne nachádza. Dopočítava odchýlky v rámci linky a robí korekcie dráh […]
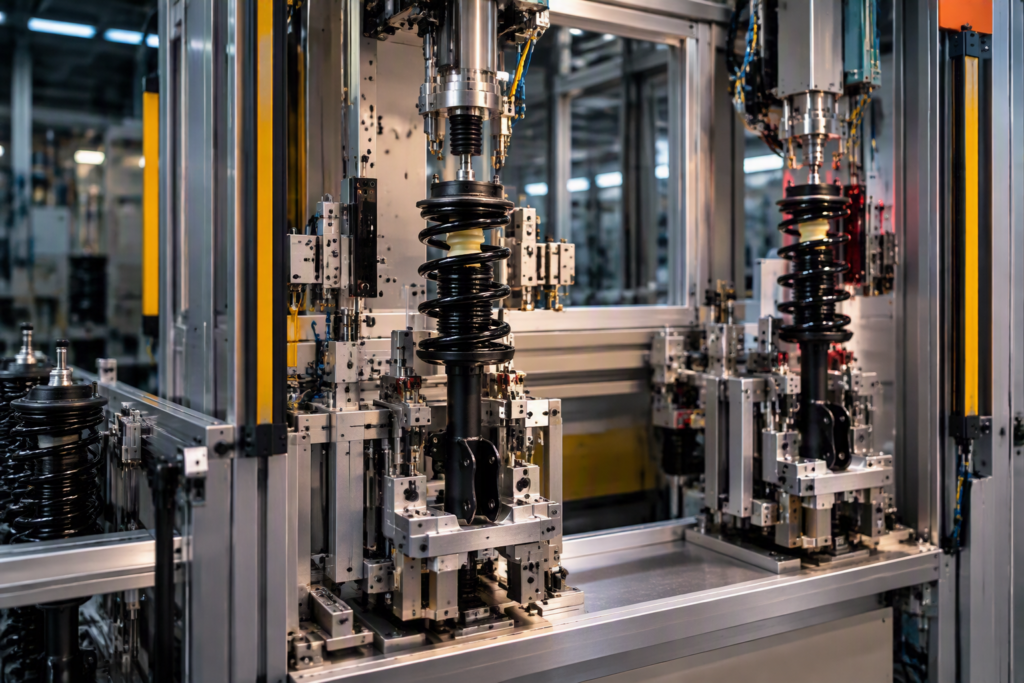
Zariadenie rozlišuje ľavý a pravý tlmič, ale v skutočnosti sú totožné. Zariadenie obsahuje množstvo senzorov jednak pre kontrolu vloženia ale aj na overenie správneho polohovania konkrétneho dielu. Taktiež pomáha pri polohovaní pomocou svetelného lúča, podľa ktorého operátor jednoducho zalícuje diel.
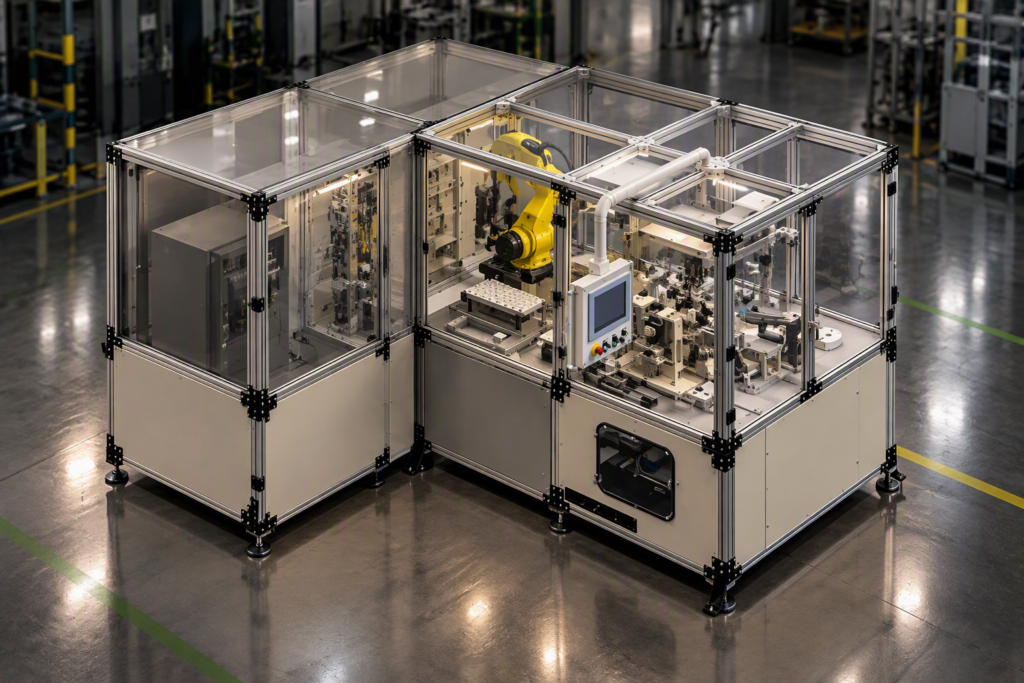
Táto robotická bunka je stavaná na nepretržitú 24/7 prevádzku. Bunka musí vyprodukovať zložený kus každých 15 sekúnd
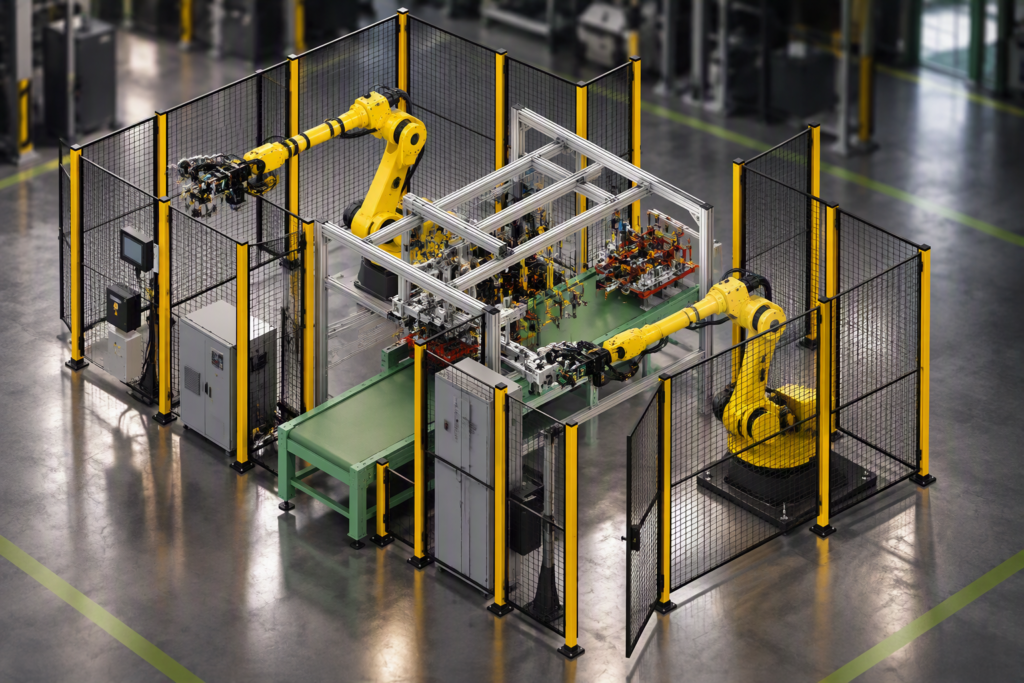
Na robotickom pracovisku sa uťahuje celkom 8 druhov náprav. Na presnú polohu skrutky a uťahovačky sa používa vystreďovací mechanizmus.
Pracovisko slúži na montáž 2 tŕnov pre fixáciu brzdových platničiek v strmeni, na čo sa používa elektrická uťahovačka, ktorá zaisťuje predpísaný moment utiahnutia.
Pracovisko obsahuje 2 montážne stoly, podvesné zariadenie a zdvíhací prípravok. Konštrukcia na ktorej je zavesená podvesná dráha je zvesená z nosnej konštrukcie pomocou oceľových lán.
Manipulátory sú navrhnuté pre dvere všetkých druhov karosérií automobilov, ktoré sa v danom výrobnom závode vyrábajú.
Hmotnosť zdvíhaného bremena môže byť až 1000 kg. Na AGV vozíku sa preváža predná náprava s motorom a prevodovkou, zadná náprava a v prípade pohonu 4x4 aj kardán s medzinápravovou spojkou.
Základ pracoviska tvorí robot s clinchovacím nástrojom a primárny indexovací otočný stôl s možnosťou otáčania o 180֯, osadený dvoma sekundárnymi ramenami, pracujúcimi vo všetkých osiach.
Pracovisko tvoria dve pracovné stanice, pričom každá z nich pozostáva z trojice robotov. Každá stanica rozoznáva model auta , ktorý sa momentálne vo vnútri nachádza. Každý z robotov je osadený uťahovacím nástrojom a kamerou, ktorá ho navádza na spoj, podľa toho kde sa skrutka momentálne nachádza. Dopočítava odchýlky v rámci linky a robí korekcie dráh […]
Zariadenie rozlišuje ľavý a pravý tlmič, ale v skutočnosti sú totožné. Zariadenie obsahuje množstvo senzorov jednak pre kontrolu vloženia ale aj na overenie správneho polohovania konkrétneho dielu. Taktiež pomáha pri polohovaní pomocou svetelného lúča, podľa ktorého operátor jednoducho zalícuje diel.
Táto robotická bunka je stavaná na nepretržitú 24/7 prevádzku. Bunka musí vyprodukovať zložený kus každých 15 sekúnd
Na robotickom pracovisku sa uťahuje celkom 8 druhov náprav. Na presnú polohu skrutky a uťahovačky sa používa vystreďovací mechanizmus.